

En nøglefærdigfuldautomatisk robot palleteringssystemfor bølgepappakkefabrikker og produktionsfaciliteter koster i 2026 typisk mellem $55.000 og $280.000, afhængigt af nyttelastkapacitet, linjehastighed, End-of-Arm Tooling-tilpasning (EOAT) og perifer linjeintegration. Drift af en produktionsfacilitet med flere-skift giver de fleste fabriksledere mulighed for at genvinde deres samlede kapitalinvestering inden for 10 til 18 måneder ved at eliminere manuel aflæsningsarbejde, forhindre kasse-kantmaterialeskrot og vedligeholde kontinuerlig høj-konverteringslinjeproduktion.
1. Systemomkostningsoversigt og prisniveauer
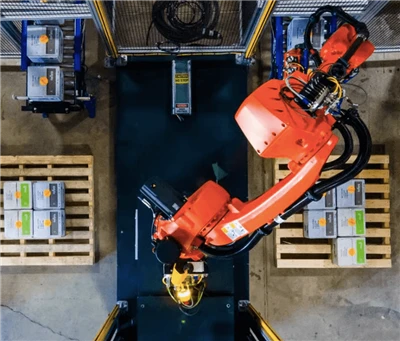
Fastlæggelse af kapitaludgifterne for en robotbaseret end-of--pakkecelle kræver opdeling af de samlede udgifter i selvstændig robothardware, specialfremstillet værktøjsteknik, perifere materialehåndteringstransportører, sikkerhedsindkapslinger og systemkontrolintegration. En standard 4-akset eller 6-akset industrirobotarm kan ikke fungere uafhængigt på et anlægsgulv; det kræver et integreret miljø for at modtage indgående bølgepapboksbundter, placere tømmerskinner, indsætte glideark og udtømme færdige pallestakke.
Budgetteringsmatrix efter systemkapacitet og kompleksitet
| Systemkonfiguration | Estimeret prisinterval (USD) | Driftshastighedskapacitet | Ansøgning om målfacilitet | Typisk tilbagebetalingsvindue |
|---|---|---|---|---|
| Grundlæggende selvstændig palleteringscelle | $55,000 – $85,000 | 10 – 16 bundter/min | Enkel langsom-til-medium Flexo Folder Gluer (FFG) eller semi-automatisk strapper-udføring. Manuel palleplacering på markerede gulvpositioner. | 14 – 18 måneder |
| Høj-ROI integreret celle | $85,000 – $150,000 | 18 – 28 bundter/min | Høj-hastighed FFG eller Rotary Die-Fræserudføring. Indeholder powered bundle squarering, multi-mekanisk griber og fjernbetjent PLC-diagnoseforbindelse. | 10 – 14 måneder |
| Høj-Multi-Line automatisk system | $150,000 – $280,000+ | 30+ bundter/min | Centraliseret multi-linjefeed. Inkluderer automatiske palledispensere, inline arkindsættere, motoriserede kædetransportører og AGV dockingstationer. | 18 – 24 måneder |
Grundlinjenpalleteringsrobot prisvarierer betydeligt afhængigt af, om maskinen er købt som en blottet mekanisk arm eller som en fuldt integreret -af-linjeautomatiseringscelle. Evaluering af individuelle delsystemudgifter hjælper anlægsingeniørteam med at fordele kapital på tværs af mekaniske, elektriske og kontroldiscipliner.
Opdelt delsystem kapitaludgifter opdeling
- Leddet mekanisk robotarm (25 % – 35 % af det samlede budget):$35.000 – $75.000. Dækker den primære 4-aksede eller 6-aksede leddelte robotarm med en nyttelast på mellem 110 kg og 300 kg, inklusive den strukturelle sokkel, intern kabelledning og servodrevcontrollere.
- Slut-af-armværktøj/tilpasset griber (15 % – 25 % af det samlede budget):$12.000 – $35.000. Inkluderer mekaniske side-klemmesamlinger, pneumatisk bund-støttegafler, vakuumsugeplader eller hybridgribere, der er udviklet specielt til bølgepapgeometrier og bundtvægte.
- Indføringstransportører, kvadreringsenheder og pallehåndtering (20 % – 30 % af det samlede budget):$15.000 – $50.000. Omfatter elektriske rullelejer, bundle-centreringsmekanismer, automatiske magasindispensere til træpaller og kraftige-udløbstræk-kædetransportører.
- Sikkerhedsskabe, låse og strømpaneler (10 % – 15 % af det samlede budget):$8.000 – $20.000. Dækker fysisk perimetertrådshegn, sikkerhedslysgardiner, låste adgangsdøre og et IP54/NEMA 12 hovedkontrolskab udstyret med et industrielt klimaanlæg.
- PLC-programmering, systemintegration og test (8% – 12% af det samlede budget):$5.000 – $15.000. Inkluderer brugerdefineret HMI-berøringsskærm opskriftsprogrammering, fieldbus-håndtrykkommunikation med opstrømskonverteringslinjer og før-forsendelses-fabrikaccept tør-test.

2. Tekniske faktorer, der påvirker udstyrsomkostninger
Evaluering af moderne palleteringsrobotsystemer kræver inspektion af specifikke maskintekniske og driftsparametre. Udstyrsforslag varierer baseret på kinematisk ydeevne, cyklushastigheder og strukturel stivhed.
📌 Bemærk at indkøb af udstyr:Når du vurderer tekniske muligheder på tværs af globale producenter, skal du gennemgå regionale industrirangeringer for detaljerede leverandørprofiler:
Robotarm nyttelast og arbejdskonvolut
The mechanical payload rating determines the maximum mass the arm can maneuver at maximum acceleration (>1,2 g) uden at forårsage termiske motoroverbelastninger eller positionsfejl.
- Let til medium nyttelast (110 kg – 180 kg):Konfigureret til enkelt-bundt eller dobbelt-bundtudvalgssekvenser. Håndterer standard bølgepapkasser, der forlader konverteringslinjer med hastigheder op til 18 cyklusser i minuttet.
- Tung nyttelast (240 kg – 300 kg+):Vigtigt for multi-plukningsrutiner, hvor griberen løfter hele lag eller flere tunge bølgepapbundter samtidigt (30+ bundter pr. minut ækvivalent gennemløb).
- Reach-konvolut (2.400 mm – 3.100 mm):Udvidet armrækkevidde gør det muligt for en enkelt robotarm at betjene to separate palleteringsbåse (dobbelt-båslayout), hvilket eliminerer behovet for en sekundær robotenhed.
Slut-af-Arm Tooling (EOAT) Engineering
Håndtering af bølgepapirbundter giver komplekse krav til materialehåndtering. Frisklimede kasser, der kommer ud af flexo-foldelimere, bevarer den resterende fugtighed, og løs PP/PET-strop kan glide under hurtig rotationsbevægelse.
- Pneumatiske side-klemmegreb:Brug polstrede aluminiums- eller kulstofstålplader til at klemme bundter sideværts. Velegnet- til stramt spændte bølgebundter.
- Nederste-Mekaniske støttegafler:Servo-drevne eller pneumatiske gaffelfingre glider ind under bundtet, før det løftes. Anbefales til bundter, der ikke er fastspændt, eller tunge udstansede-ark for at eliminere bund-ark.
- Vakuum sugeplader:Brug høj-vakuumblæsere eller trykluftudkastere kombineret med skumforseglingspuder. Effektiv til solid håndtering af fuld-lagsark, selvom papirstøv kræver rutinemæssig vedligeholdelse af luftfilteret.
- Hybrid kombinations gribere:Integrer side-spændeplader, pneumatiske bundstøttegafler og top-holdeplader. Giver maksimal stabilitet for u-hærdede, løse bundter, der bevæger sig ved høje accelerationshastigheder.
Indføringsjustering og aktiv bundlekvadering
En robotarm kan kun danne lige, stabile pallebelastninger, hvis indgående bundter ankommer i præcise fysiske orienteringer. Høj-automationsceller placerer en aktiv bundle squarer direkte opstrøms for plukkepositionen. Denne enhed bruger motoriserede sidebånd og ende-stoppere til at firkante løse bundter før fastspænding, hvilket sikrer lige pallehjørner, der overholder strenge krav til lagerreoler og eksportforsendelse.
3. Industrielle komponentstandarder og integrationsprotokoller
Anindustriel palleteringsrobotcelle skal bygges ved hjælp af ikke-proprietære industrielle komponenter, så interne vedligeholdelsesteknikere kan udføre udskiftningsopgaver ved hjælp af lokalt tilgængeligt kommercielt lager.
Standardiseret Component Brand Matrix
| Delsystem modul | Standard komponent mærke | Teknisk driftsfunktion |
|---|---|---|
| PLC kontrol arkitektur | Siemens S7-1500 / Allen-Bradley ControlLogix | Central cellekontrol, opskriftslagring, bevægelsessekvenslogik og linjehåndtryk. |
| Pneumatisk aktivering | SMC / Festo | Griber spændecylindre, aktivering af bundgaffel og bundle firkantet drevpositionering. |
| Transportør Gearmotorer | SEW-Eurodrive / Nord | Motoriserede drev til indføringsrulleborde og tunge-fulde-pallekædetransportører. |
| Lav-elektricitet | Schneider Electric / ABB | Termoafbrydere, kontaktorer, overbelastningsrelæer og hovedsikkerhedsafbrydere. |
| Sensorer og sikkerhedsgardiner | Syg / Banner Engineering / Omron | Bundtetektion, optiske sensorer til pallepositionering og overvågning af perimetersikkerhedsområde. |
Kontrolprotokoller og linjekommunikation
Sømløs kommunikation mellem palleteringscellen og opstrøms konverteringsudstyr forhindrer linjestop og materialebackup. Moderne cellecontrollere anvender feltbusnetværk såsom PROFINET eller EtherNet/IP. Når opstrømskonverteringslinjen ændrer ordreopskrifter, opdaterer masterlinje-PLC'en automatisk bundtdimensioner, lagstablingsmønstre og maksimale stakhøjder til robotcellens HMI. Operatøren behøver ikke manuelt at justere bevægelseskoordinater, hvilket reducerer varigheden af jobskift fra 20 minutter til under 30 sekunder.

4. Hidden Capex/Opex og Site Integration Realities
Evaluering af udstyrsforslag udelukkende baseret på priser på FOB-maskiner fører ofte til uventede budgetoverskridelser under idriftsættelse af stedet. Anlægsledere skal budgettere med logistik, civile ændringer, forsyningsforbindelser og løbende servicedækning.
Budgetplanlægger for skjulte omkostninger og webstedsintegration
| Udgiftskategori | Estimeret omkostningsinterval (USD) | Beskrivelse og omkostningsreduktionsstrategi |
|---|---|---|
| Fragt, emballage og søforsikring | $4,000 – $12,000 | Havcontainer (40ft High Cube eller Open Top), vakuum-forseglet anti-rustfolieindpakning og transitforsikring. |
| Told og importklarering | 5 % – 12 % af CIF-værdi | Varierer afhængigt af importjurisdiktion (f.eks. SAT-regler i Mexico, ASEAN-toldrammer). Sikre præcise HS-kodeklassifikationer tidligt. |
| Civil Works & Facility Utility Drops | $3,000 – $8,000 | Udjævning af armeret betongulv (minimum 150 mm dybde med armeringsjern), hovedstrømfald på 480V / 380V og tørre trykluftdråber (6 bar). |
| Installation og idriftsættelse på-stedet | $6,000 – $15,000 | Daglige takster for feltserviceingeniør, rejseudgifter, mekanisk ankerboltning og linjeintegration.(Reduceret ved at bestille præ-kablede modulære celler). |
| Årlig serviceniveauaftale (SLA) | $2.000 – $5.000/år | Inkluderer 24/7 ekstern PLC-netværksadgang, nødservicegarantier, planlagt fællessmøring og adgang til lokalt reservedelslager. |
Strømforsyningskonditionering og støvbeskyttelse
Fabrikationsanlæg, der opererer i regionale industrizoner, oplever ofte linjespændingsfald og elektriske transienter. Servocontrollere på industrirobotarme er følsomme over for spændingsustabilitet.
En ubetinget elektrisk forsyning kan forårsage fejl i servodrevet, hvilket resulterer i mistet encoderpositionsreference og midt--cykluslinjestop. Installation af en isolationstransformator og en netspændingsregulator inde i hovedkabinettet beskytter styreelektronikken.
Desuden forårsager høje omgivende temperaturer parret med fint papirstøv internt elektrisk kabinet overophedning. At udstyre hovedkontrolpanelet med et IP54 / NEMA 12 klimaanlæg beskytter interne servoforstærkere og PLC-processorhardware.
5. Sourcing-strategi: Global Tier-1 vs. specialiserede kinesiske systemintegratorer
Når de anskaffer maskiner, skal virksomhedskøbere vurdere de højere prispunkter for vestlige integratorer i forhold til kapitaleffektiviteten, der tilbydes af specialiserede globale maskin-OEM'er. Valg af en palleteringsrobot Kina OEM-løsningen gør det muligt for kassefabrikker at implementere moderne automatiseret håndtering og samtidig bevare kapital til opstrøms bølgepap- og printlinjeinvesteringer.
Leverandørsammenligningsmatrix
| Evalueringskriterier | Tier-1 globale integratorer (USA/EU) | Specialiserede kinesiske systemintegratorer |
|---|---|---|
| Nøglefærdige celle startomkostninger | Høj ($160.000 – $300,000+) | Konkurrencedygtig ($60.000 – $120.000) |
| Kernerobotarmmærke | Native/proprietær Tier-1-mærkearm | FANUC/ABB/KUKA-arm ELLER kraftig-industriarm |
| Fleksibilitet til tilpasning af layout | Stive modulære standarder; specialfremstilling medfører store tillæg | Høj fleksibilitet; tilpasset L-form eller stramme-fodaftrykscellerammer bygget til CAD-tegninger |
| Komponent Standardkvalitet | Global standard (Siemens, Allen-Bradley) | Anvendte globale standardkomponenter (Siemens, SMC, Schneider, SEW) |
| Teknisk support og fjernadgang | Regionale afdelingskontorer; højere feltservicerater | 24/7 fjernbetjening af PLC-routerdiagnostik + afsendelse af regionalt servicenetværk |
| Gennemsnitligt tilbagebetalingsvindue | 22 – 36 måneder | 10 – 14 måneder |
At vælge en velrenommeret kinesisk maskinproducent kræver, at man verificerer, at leverandøren integrerer ikke-proprietære internationale komponentmærker til høj-underenheder.
Brug af standard SMC pneumatiske ventiler, Siemens PLC'er og Schneider-koblingsudstyr sikrer, at hvis en magnetventil eller fotoelektrisk sensor skal udskiftes efter flere års kontinuerlig drift, kan vedligeholdelsespersonalet på stedet købe standardudskiftningsdele lokalt uden at vente på internationale forsendelser.
6. Omfattende økonomisk ROI og tilbagebetalingsramme
For at retfærdiggøre udstyrsinvesteringer over for bestyrelsesmedlemmer og økonomikontrollører skal anlægsingeniører kvantificere driftsbesparelser ved hjælp af realistiske fabrikspræstationsmålinger.
Formel for beregning af tilbagebetalingsperiode
3-Skift Corrugated Line finansiel casestudie
Overvej et bølgepap-anlæg, der kører en højhastigheds-Flexo Folder Gluer, der producerer 220 ark i minuttet på tværs af 3 arbejdsskift (24-timers kontinuerlig produktion):
- Manuel aflæsningsarbejde:Kræver 1 manuel operatør pr. skift ved konverteringslinjens udløb (3 arbejdere i alt i 24 timer).
- Fuldt belastede arbejdsomkostninger:18.000 USD pr. arbejder pr. år (inklusiv løn, skatter, sygeforsikring og administrative omkostninger).
- Samlede direkte årlige arbejdsomkostninger: $18,000 × 3 = $54.000 USD/år
- Samlet installeret kapitalinvestering:En fuldstændig høj-ROI industriel palleteringsrobotcelle omkostninger75.000 USDfuldt landet, installeret og idriftsat.
- Sekundær økonomisk besparelse:
- Fjernelse af kassekantskrot:Manuel aflæsning forårsager kantskader på de øverste og nederste ark af bundter, der ikke er fastspændt. Eliminering af board drops gemmer$6.000 USD/åri skrotpap.
- Gendannet konverteringslinjegennemløb:Træthed under sene skift tvinger manuelle operatører til at køre konverteringslinjen med 80 % maksimal nominel hastighed. Automatiseret palletering opretholder 100 % nominel maskinhastighed kontinuerligt, hvilket genererer en estimeret$10.000 USD/åri yderligere nettomargin.
Sammenligning af operationel tilbagebetaling af flere-skift
| Økonomisk parameter | 1-skiftsdrift (8 timer/dag) | 2-skiftsdrift (16 timer/dag) | 3-skiftsdrift (24 timer/dag) |
|---|---|---|---|
| Erstattet aflastningsarbejde | 1 Arbejder | 2 arbejdere | 3 arbejdere |
| Årlig direkte arbejdsbesparelse | $18,000 | $36,000 | $54,000 |
| Årlig materialeskrotbesparelse | $2,000 | $4,000 | $6,000 |
| Genvundet kapacitetsmargin | $3,000 | $6,000 | $10,000 |
| Samlet kombineret årlig besparelse | $23.000/år | $46.000/år | $70.000/år |
| Samlede omkostninger til installeret system | $75,000 | $75,000 | $75,000 |
| Beregnet tilbagebetalingsperiode | 39,1 måneder | 19,5 måneder | 12,8 måneder |
- Samlet årlig økonomisk fordel:54.000 USD (arbejdskraft) + 6.000 USD (skrot) + 10.000 USD (kapacitet) =$70.000 USD/år
- Tilbagebetalingsberegning:($75.000 Investering ÷ $70.000 årlig opsparing) × 12 =12,8 måneder
Til 3-holds anlægsdrift genvinder den automatiserede pakkecelle hele sin nøglefærdige investering iunder 13 måneder. I løbet af maskinens resterende driftslevetid på 8 til 10 år, sænker løbende arbejds- og materialebesparelser direkte driftsomkostningerne pr. enhed.

7. Tjekliste for teknisk indkøb og RFP-datablad
Før du udsteder en anmodning om forslag (RFP) til maskinproducenter, skal du sammensætte følgende anlægsparametre for at sikre nøjagtige tekniske anmeldelser og bindende tilbud på udstyr:
Teknisk RFP-datablad
- Konvertering af udstyrsudløbsspecifikationer:Udføringstransportørens midterlinjehøjde, maksimal arkproduktionshastighed (ark/min) og omsnøringsmaskinekonfiguration.
- Bølgebundts dimensionsområde:
- Minimum bundtstørrelse: Længde × Bredde × Højde (mm) og vægt (kg).
- Maksimal bundtstørrelse: Længde × Bredde × Højde (mm) og vægt (kg).
- Bordattributter: Fløjteprofiler (E, B, C, BC dobbelt-væg) og kompressionstærskelgrænser.
- Specifikationer for færdig pallestabel:
- Træslædemål: Standard ISO-paller, amerikanske skridsko (48 x 40 tommer) eller brugerdefinerede skridsko.
- Maksimal færdig belastningshøjde: Inklusiv slæbefod af træ (f.eks. 1.800 mm, 2.100 mm).
- Stablingsmønsterkonfigurationer: Krav til søjlestabling, pinwheel-sammenlåsning eller mellemliggende slip-ark.
- Tilgængelig gulvplads og frihøjde:Tilgængelig cellelængde, -bredde og frihøjde på traverskranen (mm). Vedhæft DWG/CAD plantegninger, der viser bygningssøjler, hovedadgangsgange og gaffeltrucks trafikstier.
- Site Utility Infrastruktur:Tilgængelig ledningsspænding (480V 3-faset 60Hz eller 380V 3-faset 50Hz), luftkompressorledningstryk (bar) og lokaliseret indendørs omgivende temperaturområde (grad).
8. Implementering Næste trin
Modernisering af slut-af-indpakning med en dedikeretfuldautomatisk robot palleteringssystemfjerner manuelle arbejdsbegrænsninger, stabiliserer produktionsoutput og sikrer ensartet færdig pallebelastningskvalitet.
Sådan evaluerer du brugerdefinerede maskinkonfigurationer til dit anlæg:
- Kompiler detaljerede boksbundts dimensionsområder og mållinjehastigheder.
- Anmod om detaljerede forslag, der inkluderer kommercielle sliddelelister og fjernbetjenings-PLC-serviceniveauaftaler.
- Kræv, at udstyrsleverandører leverer en tilpasset 3D-cellelayoutsimulering, der matcher din fabriks CAD-tegning for at verificere cyklustider og gaffeltrucks manøvredygtighed, før du udsteder indkøbsordrer.


