

1. Klassificering af pakkedimensionsvarians og mekaniske risici
I automatiseret sekundær pakning og slut-af-linjelogistik repræsenterer indgående materialeuregelmæssigheder en primær kilde til driftsforstyrrelser. Pakker passer sjældent perfekt til nominelle CAD-dimensioner på grund af fremstillingstolerancer, variationer i omgivende fugt og interne produktskift. Håndtering af disse afvigelser kræver specialiserede udstyrskonfigurationer.
1.1 Specifikke materiale- og defektklassifikationer
Forvredet pap og bølgepap
- Fysisk årsag:Udsving i den omgivende luftfugtighed forårsager differentiel fugtabsorption mellem de indre og ydre foringer af bølgepap, hvilket fører til strukturel pladeskævning.
- Mekanisk konsekvens:En skæv kasseoverflade skaber en ikke-plan kontaktzone, som forhindrer vakuumsugekopper i at danne en hermetisk forsegling, hvilket resulterer i afhentningsfejl eller midtvejs-rejsepakker.
Over-fyldte poser og svulmende kartoner
- Fysisk årsag:Volumetrisk over-ekspansion opstår, når intern produktaflejring eller gasindfangning tvinger en beholders flade lodrette vægge til at antage en konveks form.
- Mekanisk konsekvens:Svulmende pakker flytter det beregnede tyngdepunkt og ændrer det fysiske fodaftryk, hvilket får side-klemmegribere til at udøve ujævnt tryk, hvilket resulterer i stabelforskydning.
Lineære dimensionsafvigelser
- Fysisk årsag:Kumulative skære-, ridsnings- og foldetolerancer under opstrøms kassefremstilling skaber variationer i den absolutte længde, bredde og højde af færdige emballageenheder.
- Mekanisk konsekvens:Standardprogrammer for fast-koordinatvalg-og-kan ikke kompensere for strukturelle størrelsesændringer, hvilket fører til fysiske kollisioner eller akkumuleringshuller på pallelaget.
Ujævn produktvægtfordeling
- Fysisk årsag:Asymmetrisk intern produktplacering eller væskeskift i væskebeholdere skaber indre masseubalancer.
- Mekanisk konsekvens:Under høj-vinkelrotation af robotarmen genererer ujævn masse uventede rotationsmomenter (M=F * d), der overstiger de forud-indstillede drejningsmomentgrænser for servomotorerne.
1.2 Kvantitativ analyse af emballagefejl og systempåvirkning
| Defektbetegnelse | Målbart dimensionstoleranceområde | Primært mekanisk fejlpunkt | Direkte indvirkning på stablingsstabilitet |
| Overfladevridning / konkavitet | >5 mm afvigelse fra sandt vandret plan over et spænd på 300 mm. | Fejl i vakuumkopforseglingen på grund af luftbypass ved bægerets omkreds. | Høj risiko for tabte pakker; ufuldstændige pallelag på grund af manglende enheder. |
| Sidevæggen buler/konveks | +8mm til +15mm ekspansion ud over de nominelle breddespecifikationer. | Mekanisk griberglidning eller lokal knusning af pakkestrukturen. | Ustabil søjlestabling; uregelmæssige lagdimensioner, der overstiger standard pallegrænser. |
| Lineær længde/breddevarians | ±3 mm til ±6 mm afvigelse fra nominelle kasseplaner. | Upræcis center-punktberegning af faste-position end-effektorer. | Ophobning af afstandsfejl på tværs af lag, hvilket får rækker til at hænge ud over pallekanten. |
| Volumetrisk højdevariation | ±4 mm til +8 mm afvigelse fra den nominelle lodrette højde. | For tidlig fysisk kontakt eller mekanisk nedbrud af robottens Z--akse værktøjsflade. | Sammenlåsende lag forbliver ikke i vater, hvilket fører til en skrå, ustabil stak. |
Læs mere:《Sådan reduceres nedetiden i dit bølgepapfabrik: En praktisk vejledning
2. Opstrøms mekaniske centrerings- og kvadratiseringssystemer
Før en automatiseret materialehåndteringscelle forsøger at gribe en pakke, skal den indkommende enhed være mekanisk konditioneret for at minimere geometrisk varians. At stole udelukkende på robotarmen til at korrigere fysiske fejljusteringer reducerer cykluseffektiviteten. Integrerede opstrøms mekaniske korrektionssystemer sikrer repeterbare plukkekoordinater.
2.1 Tekniske specifikationer for mekaniske korrektionsenheder
Pneumatiske sideskiveplader
- Operationel mekanisme:Dobbelte modstående plader drevet af dobbelt-virkende pneumatiske cylindre komprimerer den indkommende pakke langs dens breddeakse, før den kommer ind i plukkezonen.
- Ingeniørfunktion:Dette system komprimerer let svulmende sidevægge og tvinger skæve kassehjørner tilbage i en ægte rektangulær orientering (90 graders vinkler), hvilket nulstiller den strukturelle basislinje.
V-Rillecentrerende rullebaner
- Operationel mekanisme:Sammenlåsende, vinklede ruller drevet af en fælles linjeaksel leder fysisk indgående pakker mod transportbanens absolutte langsgående midterlinje.
- Ingeniørfunktion:Det eliminerer lateral positionsvariation (Y-aksedrift) forårsaget af opstrøms flettebaner, hvilket sikrer, at pakkens midtpunkt flugter med robottens indlærte afhentningskoordinat.
Proportional trykventilregulering
- Operationel mekanisme:Elektroniske proportionalventiler (0,1 MPa til 0,6 MPa) justerer dynamisk den pneumatiske kraft, der påføres kvadratpladerne baseret på den specifikke materialeopskrift.
- Ingeniørfunktion:Det gør det muligt for systemet at lægge højt tryk på kvadratiske, tunge, dobbelte-vægge, mens det automatisk falder trykket for tynd emballage for at forhindre strukturel knusning.
Mekaniske overliggende afskærmningsstænger
- Operationel mekanisme:En højdejusterbar, mekanisk rullestang påfører en konstant lodret nedadgående kraft (15 N til 40 N) på oversiden af indgående pakker.
- Ingeniørfunktion:Denne fysiske begrænsning udjævner opadrettede-vridende flapper eller konkaviteter i top-overfladen umiddelbart før vakuumplukkecyklusser, hvilket muliggør vellykket sugekopindgreb.
2.2 Kalibreringsparametre for opstrømsjusteringsmaskineri
| Mekanisk komponent | Standard driftsparameter | Justeringsområde / grænse | Mål Engineering Metric |
| Firkantet cylinderslag | 150 mm nominel forlængelse | ±25 mm mekaniske grænser | Justeringsnøjagtighed inden for ±1,0 mm fra den sande midterlinje. |
| Proportionalt ventiltryk | 0,4 MPa for standardkartoner | 0,1 MPa til 0,6 MPa digital rækkevidde | Strukturel afbøjningsforebyggelse under 1,5 mm. |
| Overhead Bar Clearance | Nominel kassehøjde -2mm | 100 mm til 600 mm lodret vandring | Absolut flad plan overfladepræsentation til vakuumkopper. |
| Transportørguidebredde | Nominel kassebredde +5mm | 200 mm til 800 mm manuel/automatisk bredde | Eliminering af lateral skævhed; skæv vinkel < 0,5 grader. |
Læs mere:《Sådan vedligeholdes Mill Roll Stand Pneumatic Brake Express
3. Slut-af-Arm Tooling (EOAT) design og fysisk kompensation
Når fysiske pakkeafvigelser passerer gennem opstrøms mekaniske korrektionsenheder uden at blive fuldstændig løst, tend-of-Arm Tooling (EOAT)skal fysisk tilpasse sig de resterende geometriske fejl. Skræddersyet-værktøj forhindrer faldfejl og beskadigelse af komponenter.
3.1 Avancerede mekaniske værktøjskonfigurationer
Fjeder-belastet affjedring og flydende mekanismer
- Design konfiguration:Hovedværktøjets frontplade forbindes til robotmonteringsflangen via lineære styreaksler med høj-præcision omgivet af kraftige-stålfjedre.
- Fungere:Dette mekaniske flydende arrangement giver +15mm til +30mm lodret overensstemmelse langs Z--aksen. Hvis en pakke er højere end de nominelle specifikationer, komprimeres fjedrene for at absorbere den fysiske påvirkning, hvilket beskytter robottens indvendige gearkasser mod stødbelastninger.
Tilpassede mekaniske gribefingre med støtteafsatser
- Design konfiguration:Kraftige-, stive stål- eller aluminiumside-klemmefingre er udstyret med polyurethanpuder med høj-friktion og en bearbejdet bundstøttelæbe.
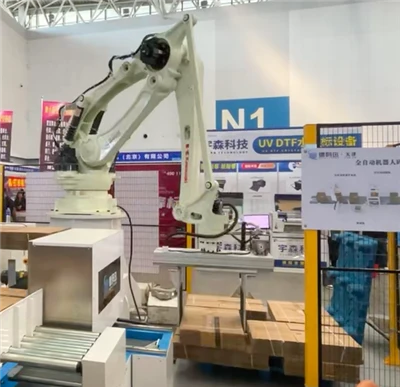
- Fungere:Når du udfører opgaver som en dedikeretkarton kasse robot palletizer, er værktøjet afhængigt af en kombination af lateral klemkraft og positiv mekanisk støtte nedefra. Selv hvis en kasse udviser alvorlig lateral bule eller svækket strukturel integritet, understøtter bundkanten fysisk vægten, hvilket forhindrer pakken i at glide ud under hurtige akse-4 og akse-6 rotationer.
Uafhængig kontrol-ventilvakuumsystem (sugekopper i bælgstil)
- Design konfiguration:Multi-convolution silikonebælgkopper er parret med individuelle multi-venturi-vakuumpatroner eller uafhængige kugle-kontrastrømsventiler.
- Fungere:Det fleksible bælgdesign gør det muligt for individuelle sugekopper at udvide eller komprimere uafhængigt op til 25 mm for at tilpasse sig skæve, skrånende eller ujævne kasseoverflader. Hvis en specifik kop støder på et ukorrigerbart mellemrum og ikke forsegler, lukker dens uafhængige kontraventil automatisk dens luftvej og opretholder fuldt systemvakuumtryk over de resterende operationskopper.
3.2 Slut-af-Arm Tooling (EOAT) valgmatrix
| Emballagekarakteristika | Anbefalet værktøjskonfiguration | Primært strukturelt materiale | Maksimal vægtkapacitet |
| Forvrængede overflader / Variable højder | Bælgevakuumpuder med uafhængige kontraventiler og Z-akse fjederophæng. | Anodiseret aluminium / silikone kopper | Op til 45 kg pr. individuel plukcyklus. |
| Svær sidebule / høj vægt | Mekanisk side-klemfingre med bund-støttekanter og proportional kraftkontrol. | Strukturelt kulstofstål / polyurethan | Op til 120 kg nyttelast. |
| Uforudsigelige lineære fodspor | Kombinationsværktøj: Topvakuummatrix parret med selv-centrerende pneumatiske-sideskiftere. | Luftfartskvalitet aluminiumslegering | Op til 65 kg samlet pakkemasse. |
| Skrøbelig / Lav ECT-pap | Høj-overflade-lavt-vakuumplader ved hjælp af regenerative blæsere med højt-flow. | Maskinbearbejdet Delrin / lukket-celleskum | Op til 30 kg blød-håndteringsgrænse. |
Læs mere:《Hvad er en bølgepapmaskinesplejser? En pragmatisk introduktion til kassefabriksledere

4. Sensorintegration og PLC Control Automation
Når mekaniske løsninger og værktøjsløsninger er utilstrækkelige til at håndtere ekstreme dimensionelle afvigelser, kræves der -elektronisk sensorfeedback i realtid og dynamiske PLC-styringsalgoritmer for at tilpasse systemets bevægelser.
Elektroniske og softwarekontrolmetoder
Time-of-Flight (ToF) Laser Distance Profilers
- Implementering:Laserafstandssensorer er monteret direkte på EOAT-rammen eller ophængt over den indgående transportør pick-station.
- Logik:Sensoren måler den nøjagtige afstand til pakkens øverste overflade, før plukcyklussen begynder. PLC'en behandler disse data for dynamisk at forskyde Z--aksens målkoordinater, hvilket forhindrer kollisioner med over-fyldte eller usædvanligt høje pakker.
Momentgrænsekontrol og aktiv servostrømovervågning
- Implementering:Robotcontrolleren overvåger kontinuerligt det elektriske strømforbrug for alle akse servomotorer via lukket-sløjfe-feedback-sløjfe.
- Logik:Hvis griberen støder på en uventet fysisk hindring forårsaget af en deformeret eller fejlplaceret pakke, stiger servostrømmen unormalt. Controlleren registrerer øjeblikkeligt denne momentspids, standser aksebevægelsen inden for millisekunder og udløser en sikker genopretningssekvens for at forhindre skade på komponenter.
PLC Matrix-Skifting og dynamisk koordinatjustering
- Implementering:En industri-PLC med høj-hastighed (f.eks. Siemens S7-1500 eller Beckhoff TwinCAT), der er forbundet via et EtherCAT- eller Profinet-feltbusnetværk, håndterer systemlogikken.
- Logik:Systemet måler de fysiske dimensioner af indgående enheder i realtid. Hvis pakkelængden varierer fra nominelle værdier, flytter PLC-softwaren automatisk placeringskoordinaterne (XogYoffsets) for det aktuelle lag, hvilket forhindrer mellemrum eller palleudhæng.
Læs mere:《Papir Splicer ROI 2026: The Hard Financial Math Behind Automatic Roll Changes Express
5. Standarder for indkøb af leverandør og teknisk-eftersalgssupport
Effektiv håndtering af pakkedimensionelle variationer kræver investering i robust,-afprøvet hardware og vel-konstrueret kontrolsoftware. Maskiner til lave-omkostninger mangler ofte den strukturelle stivhed og softwaretilpasning, der er nødvendig for at behandle ikke-standardemballagematerialer uden hyppige systemstop.
5.1 Tekniske udvælgelseskriterier for indkøb af udstyr
Strukturel ståltykkelse og rammemasse
- Krav:Hovedstøtteportalen og robotbasesoklerne skal være fremstillet af kraftigt strukturelt kulstofstål (minimum Q235B eller Q355B kvalitet) med en vægtykkelse på ikke mindre end 8 mm til 12 mm.
- Ræsonnement:Høj strukturel masse dæmper effektivt de torsionskræfter og voldsomme vibrationer, der genereres, når tunge, uregelmæssigt formede pakker forårsager pludselige skiftjusteringer under bevægelser med høj-hastighed.
Åbn-Architecture PLC Software Frameworks
- Krav:Undgå proprietær, låst kontrolsoftware. Udstyrsproducenten skal levere fuldt tilgængelig, vel-dokumenteret PLC-stigelogik eller struktureret tekstkildekode.
- Ræsonnement:Åben adgang giver fabriksautomatiseringsingeniører mulighed for at justere tolerancegrænser, finjustere-afregningsforsinkelser og integrere nye sensorteknologier, da emballagematerialets kvalitet varierer over tid.
Stringente Factory Acceptance Testing (FAT) protokoller
- Krav:Indkøbskontrakter bør kræve, at maskinproducenten udfører en omfattende Factory Acceptance Test (FAT) ved at bruge defekte materialeprøver.
- Ræsonnement:Systemet skal demonstrere dets evne til at behandle en kontinuerlig kørsel af hundredvis af bevidst fordrejede, ude af-specifikke og over-fyldte produktprøver ved maksimal hastighed uden at udløse sikkerhedsfejl eller tabsfejl, før udstyret godkendes til forsendelse.
5.2 Obligatorisk indkøbstjekliste for systemkøbere
- Bekræft, at udstyret bruger standard, globalt tilgængelige industrielle komponenter (f.eks. Siemens, Allen-Bradley, SMC, SEW-Eurodrive) for at sikre hurtig lokal indkøb af dele.
- Bekræft medtagelsen af hardwaremoduler til fjerndiagnosticering (såsom krypterede VPN-routere) for at give fabriksingeniører mulighed for at udføre fejlfinding uden for-webstedet.
- Kræv dokumentation, der bekræfter, at End-of-Arm Tooling (EOAT) har gennemgået finite element-analyse (FEA) for at verificere strukturel integritet under maksimal nyttelast og offset-momentforhold.
- Angiv, at maskinoperatørgrænsefladen (HMI) skal indeholde trin{0}}for-grafiske fejlfindingsvejledninger for hurtig fejlløsning.
For at finde ud af, hvordan vores-krævende industrielle systemer håndterer komplekse materialevariationer, forbedre tør-endeeffektiviteten og integrere med dine eksisterende produktionslinjer, kan du udforske vores omfattende udstyrsportefølje på vores dedikerede Robot palletizerkategoriside. Samarbejde med en erfarenproducent af automatisk robotpalletizersikrer, at dine automatiserede pakkelinjer bevarer maksimal oppetid, selv når der behandles udfordrende, uden for--specifikke emballagematerialer.
Læs mere:《Running Low-GSM Recycled Medium: Fine-Tuning Splicer Tension Dynamics To Prevent Web Tears Express


